
Web APIとPLCの時間差を吸収する、6軸アームロボット連携を実装しました
物流向けEnd-to-Endソリューションの一部として、上位システムと6軸アームロボットをつなぐシステム連携の実装支援を行いました。
今回のポイントの一つが、Web APIとPLC・ロボットでは、求められる通信速度や動作の考え方が大きく異なることです。
Web APIと設備制御では時間軸が違う
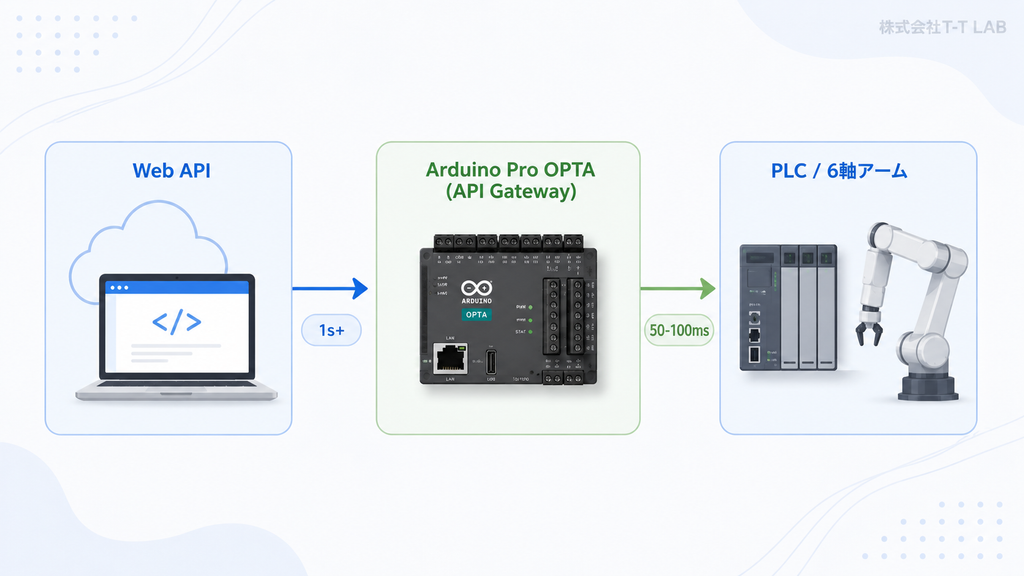
上位システムとの連携にはWeb APIを利用します。
Web APIは、システム変更や将来の機能追加に柔軟に対応できることがメリットです。
一方で、ネットワークや上位システムの処理状況によっては、通信に1秒以上かかる場合もあり、応答時間にも一定の揺らぎがあります。
対して、PLCや6軸アームロボットなどの設備側では、50~100ms程度の周期で状態を確認しながら、より細かく確実な制御を行います。
この時間軸の違いを、そのまま接続しないことが重要になります。
Arduino Pro OptaをAPI Gatewayとして利用
今回の実装では、Arduino Pro OptaをAPI Gatewayとして利用しました。
上位システムからWeb APIで受け取った指示をOptaで受け取り、設備側で扱いやすい形へ変換します。
上位からは、例えば
「どこから、どこへ、何を、何個移動する」
といった比較的大きな単位のタスクを受け取ります。
その指示を保持し、下流側ではPLCやロボットの状態に合わせて、より細かな作業へ分解して実行します。
間にバッファを持たせて時間差を吸収
上位システムが1秒単位、下位の設備制御が50~100ms単位で動く場合、その間にタスクを保持する仕組みが必要になります。
上位から受け取ったタスクを一旦バッファし、設備側の進行に合わせて順番に実行することで、Web API側の通信時間の揺らぎをロボット制御へ直接影響させない構成としています。
これにより、
上位では物流プロセスを柔軟に変更しやすく、
下位ではPLCとロボットを安定して制御する、
という役割分担が可能になります。
物流システムでは、単純にAPIとPLCを接続するだけではなく、どこまでを上位システムで判断し、どこからを設備側で制御するのかという設計が重要です。
物流システムと設備をつなぐ開発を支援します
T-T LABでは、物流システム・倉庫管理ソフトウェアの開発、ロボット、自動倉庫などのシステム連携を支援しています。
WMSなどの上位システムと設備の接続方法、物流設備間のインターフェース設計など、システム連携に関するご相談も承ります。
※本記事では、当社が担当した6軸アームロボットのシステム連携・実装支援について紹介しています。
全体のEnd-to-Endソリューションについては、ラピュタロボティクスのプレスリリースをご参照ください。